MuJoCo 4
一款用于机器人的物理引擎,自带工作室
机器人人工智能GitHub开源
▲ 92 票3 评论发布 2026年11月10日
访问官网今日 #4本周 #23年度 #6915
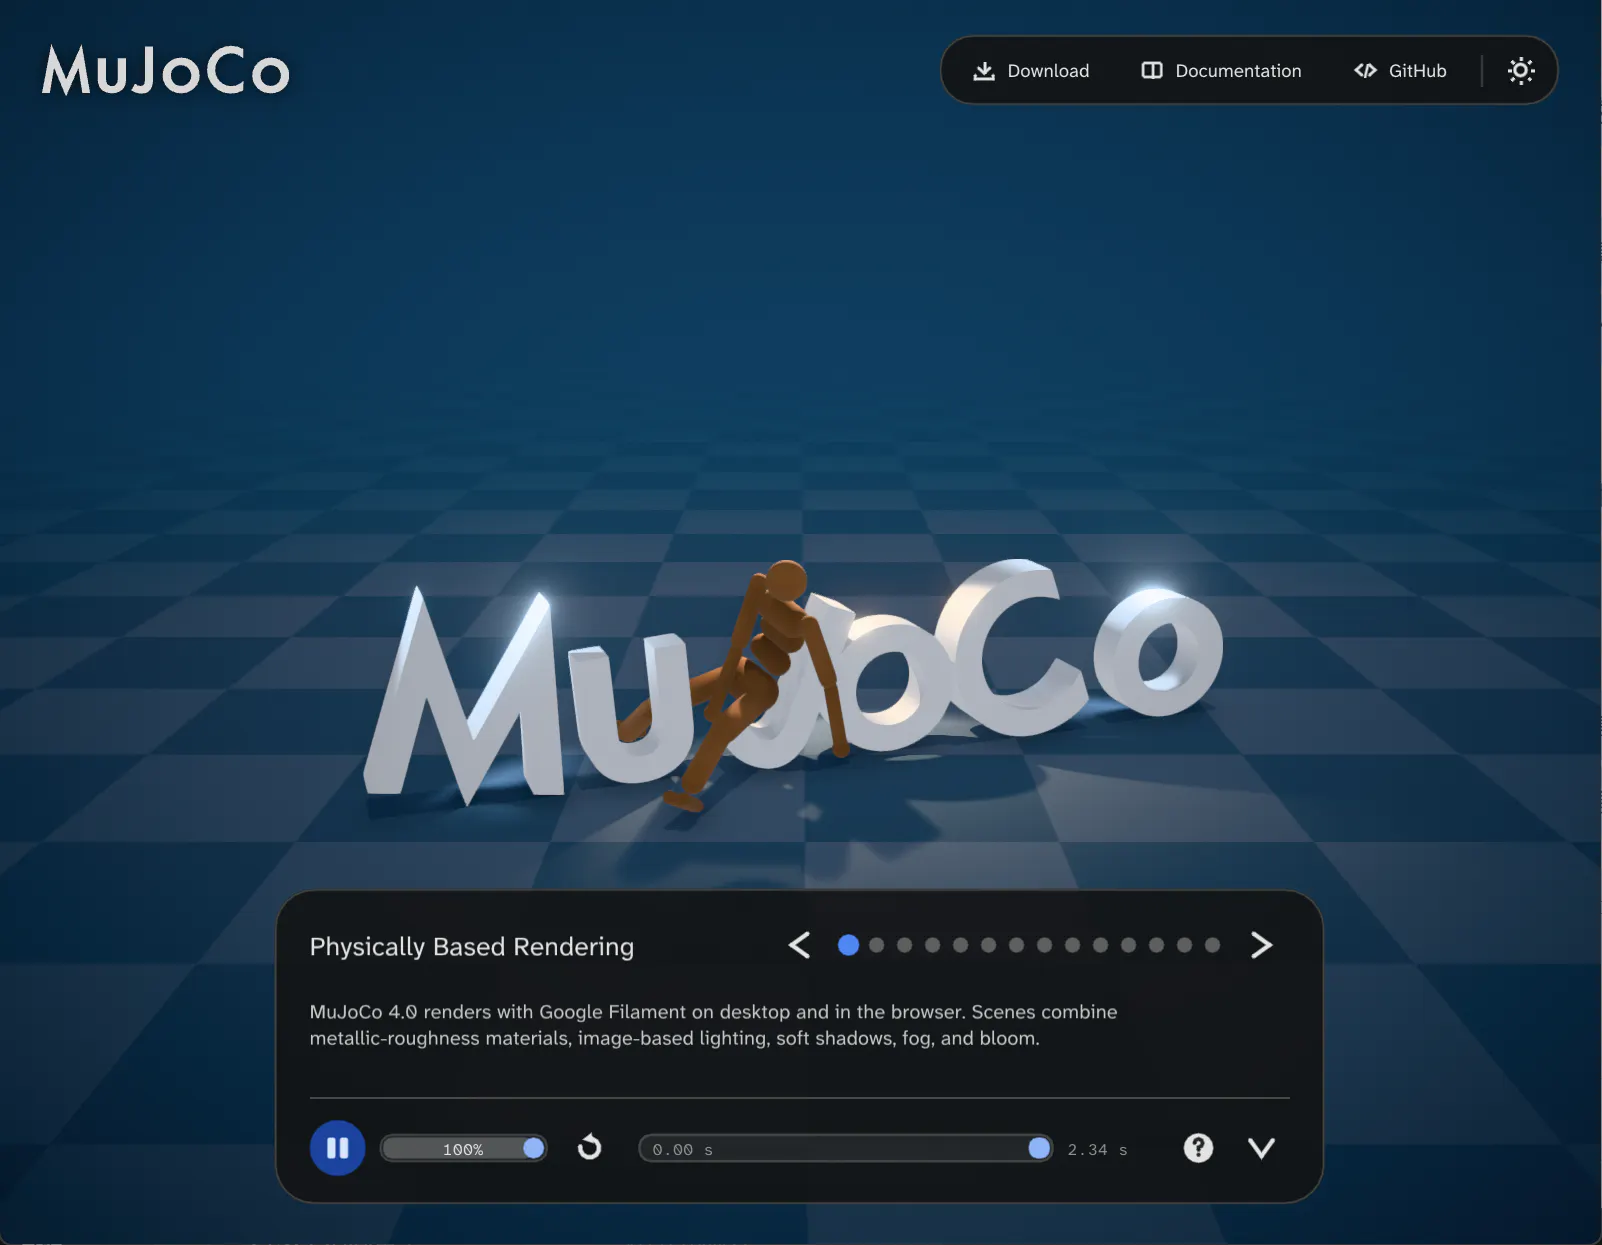
MuJoCo 4 是 Google DeepMind 开源物理引擎的一次重大更新。它新增了模块化 3D 工作室、改进了可变形体模拟,并更好地处理了快速碰撞。您可以在浏览器中浏览模型,也可以构建自定义查看器。
AI 分析
该产品的 AI 分析尚未生成。
一款用于机器人的物理引擎,自带工作室
MuJoCo 4 是 Google DeepMind 开源物理引擎的一次重大更新。它新增了模块化 3D 工作室、改进了可变形体模拟,并更好地处理了快速碰撞。您可以在浏览器中浏览模型,也可以构建自定义查看器。
该产品的 AI 分析尚未生成。